Los robots humanoides han pasado en muy poco tiempo de las demostraciones espectaculares a trabajar dentro de fábricas y almacenes reales. En 2026 ya existen proyectos que acumulan miles de horas de operación, acuerdos comerciales y tareas repetitivas integradas en líneas de producción. Eso no significa, sin embargo, que estemos ante una sustitución inminente de los robots industriales convencionales ni que cualquier empresa pueda comprar un humanoide y ponerlo a trabajar al día siguiente.
La cuestión interesante ya no es si un robot con forma humana puede caminar, coger una caja o manipular una pieza. La pregunta relevante es otra: ¿cuándo aporta realmente valor un robot humanoide frente a un brazo industrial, un cobot o un robot móvil? Para responderla hay que mirar menos los vídeos promocionales y más los datos de los primeros despliegues.
Qué entendemos por robot humanoide industrial
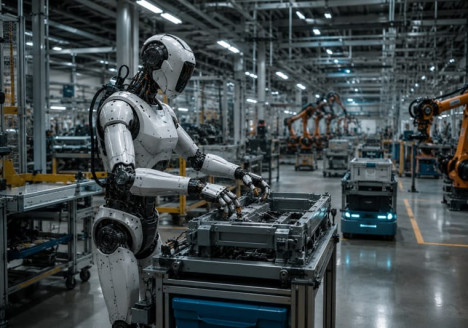
Un robot humanoide es una máquina cuya morfología reproduce parcialmente la estructura funcional del cuerpo humano: tronco, brazos, piernas o una combinación equivalente que le permite trabajar en espacios concebidos para personas. No todos tienen cabeza, manos antropomórficas ni dos piernas. Algunos utilizan ruedas y conservan un torso humanoide porque esa arquitectura resulta más práctica para determinadas tareas.
La International Federation of Robotics (IFR) señala que uno de los argumentos a favor de estos sistemas es precisamente que fábricas, almacenes, herramientas y puestos de trabajo han sido diseñados históricamente alrededor del cuerpo humano. Un robot que pueda moverse por ese entorno y manipular elementos existentes podría automatizar ciertos procesos sin reconstruir toda la instalación.
Ese potencial explica el interés actual, pero también induce a una simplificación peligrosa. La forma humana no convierte automáticamente al robot en una máquina generalista. En los proyectos industriales actuales las tareas siguen estando muy delimitadas, los entornos se analizan previamente y la integración requiere ingeniería, comunicaciones, procedimientos de seguridad y adaptación del flujo de trabajo.
De la demostración a la línea de producción
El caso más documentado hasta ahora es el de BMW y Figure. En su planta de Spartanburg, Carolina del Sur, Figure 02 realizó durante 2025 una tarea de carga y posicionamiento de piezas de chapa dentro de un proceso de fabricación del BMW X3.
Según los datos publicados por BMW Group, el proyecto acumuló alrededor de 1.250 horas de operación, más de 90.000 componentes manipulados y aproximadamente 1,2 millones de pasos. El robot trabajó cinco días por semana en turnos de diez horas y participó en el proceso productivo de más de 30.000 vehículos.
Estos datos son importantes porque permiten abandonar dos extremos habituales. No estamos ante un simple prototipo que camina durante unos minutos en un laboratorio, pero tampoco ante un trabajador artificial capaz de cambiar libremente de oficio. Figure 02 ejecutaba una aplicación industrial concreta, repetitiva y cuidadosamente integrada.
La propia experiencia produjo cambios en la planta. BMW explica que fue necesario revisar conceptos de seguridad, añadir barreras y particiones y mejorar la cobertura 5G del área. Esa información resulta quizá más reveladora que el número de piezas: introducir robótica humanoide no elimina la ingeniería de integración. La desplaza hacia nuevas capas.
Figure 03: más complejidad no significa autonomía general
En junio de 2026 Figure comunicó el regreso de su nueva generación, Figure 03, a la planta de Spartanburg. El objetivo dejó de ser únicamente cargar piezas para abordar una tarea de secuenciación logística que exige manipular componentes mientras el robot se reposiciona y mueve un carro.
La compañía describe su sistema Helix 02 como un modelo que coordina manos, brazos, torso y piernas a partir de información visual. Es un ejemplo de lo que suele denominarse physical AI: modelos de inteligencia artificial que no se limitan a producir información digital, sino que gobiernan acciones físicas mediante sensores y actuadores.
Conviene interpretar estas capacidades con prudencia. Un sistema capaz de adaptar su movimiento a variaciones del entorno puede ser mucho más flexible que una automatización clásica, pero flexibilidad no equivale a autonomía ilimitada. En producción importan la repetibilidad, el tiempo de ciclo, la recuperación ante errores, la seguridad y la disponibilidad durante miles de operaciones consecutivas.
BMW lleva los humanoides a Europa
En marzo de 2026 BMW anunció su primer proyecto europeo con robots humanoides en la planta de Leipzig. En este caso el fabricante trabaja con AEON, desarrollado por Hexagon Robotics. El robot combina torso y brazos con una base móvil sobre ruedas y se está evaluando para montaje de baterías de alta tensión y fabricación de componentes.
La elección es interesante porque rompe la imagen de que un humanoide necesita obligatoriamente caminar sobre dos piernas. Para muchos entornos industriales, unas ruedas pueden ofrecer mayor estabilidad, autonomía energética y velocidad. Lo esencial es conservar capacidades de manipulación y una geometría compatible con los puestos existentes.
BMW plantea el proyecto de Leipzig de forma progresiva: evaluación teórica, pruebas de laboratorio, introducción inicial en planta y posterior integración piloto. Ese procedimiento refleja una realidad que a menudo queda fuera de las demostraciones públicas. Antes de permitir que una máquina móvil manipule componentes junto a procesos productivos existentes, hay que entender su comportamiento, establecer zonas, validar comunicaciones y estudiar fallos previsibles.
Digit demuestra que la logística puede llegar antes que el hogar
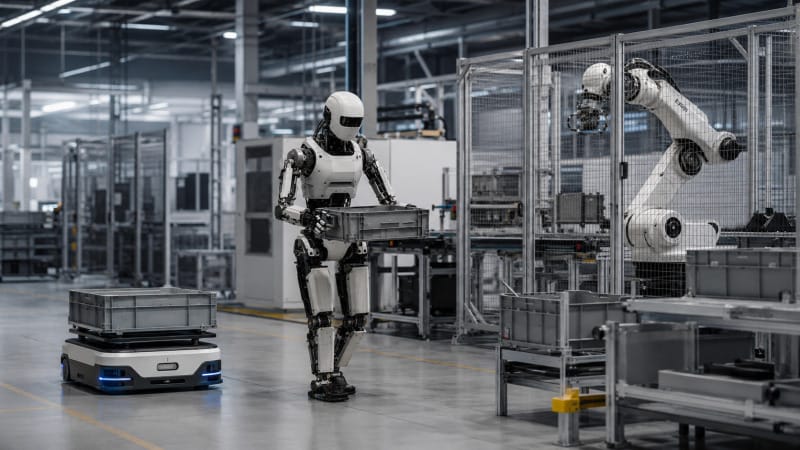
Otro de los despliegues más relevantes procede de Agility Robotics y GXO Logistics. Desde 2024, Digit trabaja en una instalación de GXO en Georgia bajo un acuerdo comercial plurianual. Su función inicial consiste en mover contenedores desde robots móviles autónomos hacia una cinta transportadora.
GXO presentó ese acuerdo como el primer despliegue comercial formal de robots humanoides mediante un modelo Robots-as-a-Service. Más adelante, Agility informó de que Digit había superado los 100.000 contenedores manipulados en esa operación.
La tarea puede parecer sencilla, pero ilustra dónde tiene sentido económico la robótica humanoide a corto plazo: puntos de unión entre sistemas automatizados que siguen necesitando manipulación física. Un almacén puede tener cintas, estanterías, AMR y software de gestión, pero continuar dependiendo de personas para transferir objetos entre esas “islas de automatización”.
Digit pretende cubrir precisamente algunos de esos huecos sin obligar a rediseñar por completo el edificio. En febrero de 2026 Agility anunció además un acuerdo comercial con Toyota Motor Manufacturing Canada tras un piloto previo, orientado a operaciones de fabricación, cadena de suministro y logística.
Por qué no basta con comparar humanoides con personas
El error más habitual al analizar esta tecnología es formular la comparación como “robot frente a trabajador”. En una fábrica existen muchas alternativas de automatización y cada una posee ventajas distintas.
Robot industrial tradicional
Un brazo industrial fijo suele ganar cuando la tarea es estable, repetitiva, rápida y de gran volumen. Puede alcanzar velocidades, cargas y precisiones que un humanoide no necesita ni pretende igualar. Si el proceso puede diseñarse alrededor del robot, la solución convencional suele ser más madura.
Robot colaborativo
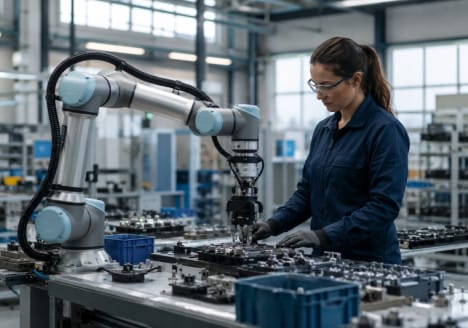
Los cobots están pensados para aplicaciones donde interesa compartir determinadas zonas o procesos con personas bajo una evaluación de riesgos adecuada. Son más fáciles de reubicar que grandes células industriales, aunque normalmente siguen dependiendo de una base fija. En esta guía sobre robots colaborativos en pymes explico por qué la colaboración segura depende de la aplicación completa y no solo del brazo.
Robot móvil autónomo
Los AMR son especialmente eficientes transportando materiales por rutas variables dentro de almacenes y fábricas. Su limitación aparece cuando además del desplazamiento hace falta manipular objetos diseñados para manos, carros, estanterías o estaciones humanas.
Robot humanoide
Su posible ventaja surge cuando se necesitan movilidad y manipulación en espacios ya construidos para personas, especialmente si el proceso cambia con frecuencia y rediseñar toda la infraestructura sería costoso. Esa versatilidad potencial debe compensar una máquina mecánicamente más compleja, con mayores exigencias de control, equilibrio, percepción y seguridad.
El verdadero cuello de botella: fiabilidad y tiempo de ciclo
Un vídeo de treinta segundos puede demostrar que una tarea es posible. Una fábrica necesita saber si se puede ejecutar miles de veces, cuánto tarda cada ciclo y qué ocurre ante una pieza mal colocada, una persona que cruza la trayectoria, una pérdida de conexión o una batería baja.
Por eso los indicadores importantes son menos llamativos: horas de disponibilidad, intervenciones humanas, tiempo medio entre fallos, porcentaje de tareas completadas, velocidad, consumo energético, mantenimiento y recuperación ante excepciones.
Los datos publicados por BMW sobre Figure 02 resultan valiosos precisamente porque incluyen horas de operación y volumen de componentes. Aun así, no ofrecen toda la información necesaria para calcular un retorno de inversión comparable entre distintas plataformas. Las cifras de productividad y coste operativo siguen siendo una de las áreas donde el mercado necesita mayor transparencia.
La seguridad cambia cuando el robot se mueve por espacios humanos
Una máquina con brazos potentes y capacidad de desplazamiento combina riesgos de manipulación y movilidad. El análisis debe contemplar contactos, atrapamientos, pérdida de estabilidad, movimientos inesperados, objetos transportados, herramientas, fallos de sensores y comportamiento del software.
En la Unión Europea, además, el marco regulatorio está cambiando. El Reglamento (UE) 2023/1230 relativo a las máquinas será aplicable de forma general a partir del 14 de enero de 2027, con determinadas disposiciones ya vigentes antes de esa fecha. Su enfoque incorpora de manera más explícita riesgos asociados al software y a máquinas con comportamiento evolutivo.
La certificación de un humanoide no puede reducirse, por tanto, a comprobar la mecánica. Sensores, control, actualizaciones, conectividad y comportamiento aprendido forman parte del sistema que debe ser evaluado.
Ciberseguridad: cuando actualizar software puede cambiar una máquina física
La conectividad aporta telemetría, supervisión remota y nuevos modelos de aprendizaje, pero también convierte la ciberseguridad en un problema de seguridad funcional y operativa. Una credencial comprometida o una actualización defectuosa pueden tener consecuencias diferentes cuando el software controla una máquina que se mueve y manipula objetos.
Los proyectos industriales necesitan separar redes, autenticar dispositivos, controlar privilegios, registrar cambios y definir qué ocurre si se pierde una conexión externa. También hay que gobernar la actualización de modelos: una mejora de capacidad no debería introducir un comportamiento no validado en un proceso productivo.
Este punto conecta con un principio más amplio de seguridad digital: proteger identidades y procesos, no solo contraseñas. Las técnicas analizadas en el artículo sobre passkeys y autenticación resistente al phishing muestran cómo está evolucionando la protección de accesos, aunque una arquitectura robótica industrial necesita capas adicionales específicas.
Physical AI: qué aporta realmente la inteligencia artificial
La expresión physical AI se utiliza cada vez más para describir sistemas en los que modelos de IA perciben el entorno y generan acciones en máquinas físicas. En robótica humanoide, el objetivo es reducir la cantidad de programación específica necesaria para cada movimiento y permitir que una misma plataforma aprenda más tareas.
Eso puede cambiar profundamente la economía de la automatización. En una célula tradicional, una parte importante del coste está en diseñar utillajes, programar trayectorias y adaptar el entorno. Si un robot puede aprender una nueva manipulación mediante demostraciones, simulación o modelos entrenados con grandes volúmenes de datos, el tiempo de integración podría reducirse.
La IFR, en su análisis sobre humanoides, mantiene sin embargo una distinción entre visión y realidad. El objetivo de un ayudante general capaz de trabajar en múltiples entornos continúa siendo una aspiración. Los despliegues comerciales actuales se concentran en tareas concretas donde la combinación de movilidad, manipulación y entorno humano puede justificar el coste.
¿Sustituirán los humanoides a los robots industriales?
Probablemente no en el sentido habitual de la pregunta. Las tecnologías se complementan. Una línea de soldadura de gran volumen seguirá favoreciendo robots industriales especializados; el transporte de larga distancia dentro de un almacén puede resolverse mejor con AMR; y determinadas tareas de ensamblaje pueden encajar con cobots.
El humanoide aparece como una nueva capa para trabajos difíciles de automatizar con esas arquitecturas: manipulación en estaciones existentes, transferencia entre sistemas, tareas con cambios frecuentes o procesos cuya infraestructura física está profundamente adaptada al cuerpo humano.
La IFR recuerda que la IA está ampliando las funciones de los robots, especialmente su capacidad de percibir y responder al entorno. El avance de los humanoides no elimina décadas de automatización industrial; se apoya en ellas.
Qué empresas deberían observar antes de invertir
Para una empresa que considere esta tecnología, empezar por el modelo concreto de robot es probablemente un error. El primer paso debería ser identificar tareas donde exista una combinación de repetición, dificultad ergonómica, escasez de personal o cambios frecuentes que impidan justificar automatización convencional.
Después conviene medir el proceso real: ciclos por hora, distancias, pesos, alturas, excepciones, espacio disponible y coste actual. Solo entonces tiene sentido comparar un humanoide con otras alternativas.
Una prueba piloto debería responder preguntas muy concretas:
- ¿Qué porcentaje de ciclos completa sin intervención?
- ¿Cuál es su disponibilidad durante un turno completo?
- ¿Qué sucede cuando encuentra una pieza o situación no prevista?
- ¿Cómo se integra con máquinas, AMR, ERP, MES o WMS existentes?
- ¿Qué modificaciones de seguridad necesita la instalación?
- ¿Quién mantiene el hardware y quién valida las actualizaciones de software?
- ¿Qué datos salen de la planta y dónde se procesan?
- ¿Cómo se calcula el coste total por hora o por tarea completada?
Esta metodología evita comprar tecnología por su apariencia futurista y obliga a analizarla con los mismos criterios que cualquier proyecto de automatización.
Qué podemos afirmar en 2026 y qué sigue siendo una promesa
A estas alturas ya puede afirmarse que algunos humanoides realizan trabajo productivo en instalaciones reales. BMW ha publicado métricas de su proyecto con Figure, GXO dispone de un acuerdo comercial con Digit y Toyota Motor Manufacturing Canada ha pasado de piloto a acuerdo comercial con Agility. También están apareciendo nuevas generaciones de hardware y modelos de control capaces de abordar tareas más complejas.
Lo que todavía no está demostrado a gran escala es una sustitución general de procesos humanos mediante robots multipropósito capaces de aprender casi cualquier trabajo de fábrica. Tampoco existe suficiente información pública para comparar con precisión coste, disponibilidad y retorno entre plataformas.
Durante los próximos años, la evolución más relevante probablemente no será ver humanoides haciendo acrobacias, sino comprobar si pueden mantener tareas ordinarias durante turnos completos con pocas intervenciones, integrarse con automatización existente y cambiar de aplicación sin semanas de ingeniería.
Conclusión: el futuro industrial será híbrido
Los robots humanoides están entrando en una fase mucho más interesante que la del espectáculo tecnológico. Los primeros datos indican que pueden resultar útiles en determinados huecos entre personas, robots fijos y sistemas móviles. Al mismo tiempo, los despliegues de BMW y GXO muestran que la integración exige redes, seguridad, software, mantenimiento y rediseño de procesos.
El futuro de la fábrica no parece una sala llena exclusivamente de humanoides. Será, con mayor probabilidad, un ecosistema híbrido donde brazos industriales, cobots, AMR, sistemas de visión, inteligencia artificial y robots móviles con capacidad de manipulación se repartan las tareas según sus ventajas.
Para diseñadores y desarrolladores, esta transición también abre un campo nuevo: interfaces de supervisión, visualización de estados, señalización, accesibilidad y experiencia de usuario para sistemas físicos cada vez más autónomos. Si necesitas trasladar un proyecto tecnológico complejo a una experiencia web o visual clara, una buena arquitectura de información puede ser tan importante como la propia tecnología que se quiere explicar.