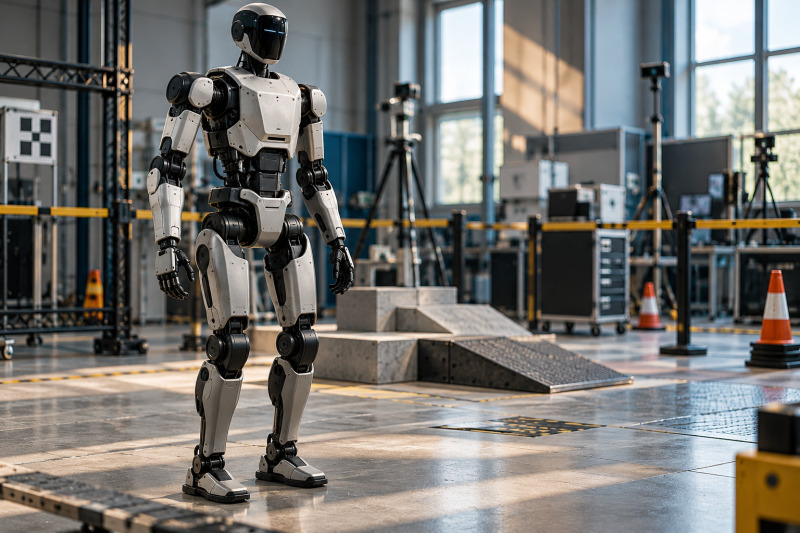
Un robot humanoide capaz de ejecutar movimientos de artes marciales, interponerse entre una persona y una amenaza y levantar la parte delantera de un coche parece salido de Terminator. Pero la noticia que ha circulado estos días no procede de Hollywood: el 21 de octubre de 2026, la empresa china Unitree Robotics difundió un vídeo promocional de su modelo H2-X, presentado bajo el nombre «Kung Fu Legend: Guardian». La demostración ha reabierto una pregunta incómoda: ¿qué ocurre cuando una máquina diseñada para proteger también tiene fuerza suficiente para causar daños?
Conviene separar la imagen impactante de lo que se ha demostrado. El vídeo muestra escenas preparadas de acrobacias, defensa y rescate, pero no prueba por sí solo que el robot pueda reconocer de forma autónoma una amenaza real, decidir quién necesita ayuda y actuar correctamente en una situación imprevisible. Tampoco permite confirmar que exista ya un producto comercial disponible para comprar y utilizar como guardaespaldas personal.
La cuestión importante no es si estamos ante un Terminator real. No lo estamos. La cuestión es qué reglas deberían imponerse antes de permitir que un sistema robótico con capacidad de movimiento y fuerza intervenga físicamente en la vida de las personas.
H2-X: qué ha presentado realmente Unitree
El H2-X es el protagonista de un vídeo publicado por Unitree Robotics el 21 de octubre de 2026 y difundido en medios internacionales al día siguiente. La pieza, titulada «Kung Fu Legend: Guardian», combina demostraciones atléticas con escenas que representan situaciones de protección y emergencia. Se ve al humanoide realizar saltos y movimientos acrobáticos, golpear elementos de un vehículo, apartar a un maniquí de la trayectoria de un coche y levantar la parte delantera de otro automóvil para simular el rescate de una persona atrapada.
En otra secuencia, el robot se interpone entre una mujer y un supuesto agresor. La puesta en escena está pensada para comunicar una idea sencilla: un humanoide puede emplear sus capacidades físicas para actuar como barrera y ayudar en situaciones peligrosas. Sin embargo, una demostración promocional no equivale a una validación independiente del producto ni a una prueba de funcionamiento seguro en condiciones reales.
Las informaciones publicadas a partir del vídeo señalan que Unitree atribuye al robot una autonomía de hasta unas ocho horas, pero no queda establecido que esa cifra corresponda a ocho horas de actividad física intensa. Tampoco se han detallado públicamente todas las especificaciones del H2-X, su precio, una fecha de comercialización ni las condiciones concretas en las que estaría disponible.
Hay otra limitación decisiva: el material difundido no aclara qué partes de la demostración se ejecutaron de forma autónoma, cuáles pudieron estar controladas a distancia y cuáles siguieron una secuencia previamente preparada. Esa distinción importa mucho. Mantener el equilibrio durante una acrobacia es una capacidad distinta de interpretar una situación social compleja y decidir cuándo intervenir sin poner a nadie en peligro.
De Terminator a la robótica real: una comparación útil, con límites
La referencia a Terminator resulta comprensible porque la cultura popular lleva décadas imaginando máquinas humanoides capaces de perseguir objetivos y ejercer fuerza física. En la ficción, el peligro nace de una máquina que sigue una misión sin respetar la vida humana. El H2-X no demuestra nada parecido: el vídeo no acredita conciencia, voluntad propia ni una intención de atacar a personas.
La comparación sí sirve como advertencia sobre el diseño de sistemas que pueden actuar en el mundo físico. Una máquina no necesita tener maldad, emociones ni deseos para provocar un accidente. Basta con que interprete mal una situación, reciba información incompleta, falle un sensor, ejecute una orden inadecuada o no disponga de una forma segura de detenerse.
En una pantalla, un error de clasificación puede producir una respuesta absurda. En un robot potente, el mismo tipo de error puede traducirse en un movimiento que golpee, empuje o bloquee a alguien. Por eso, cuando el software controla motores y articulaciones, la seguridad no puede depender únicamente de que el modelo «entienda» lo que se le pide. Necesita límites físicos, procedimientos de validación, supervisión y mecanismos de parada que funcionen incluso cuando algo sale mal.
La diferencia con la ficción también ayuda a evitar el alarmismo. No hay pruebas de que el H2-X sea un robot autónomo que decida por su cuenta atacar a quien se acerque a menos de dos metros. Las noticias disponibles no permiten confirmar una regla universal de distancia de ese tipo. Lo que muestran es una demostración de capacidades físicas en escenas controladas, con muchas preguntas abiertas sobre su uso práctico.
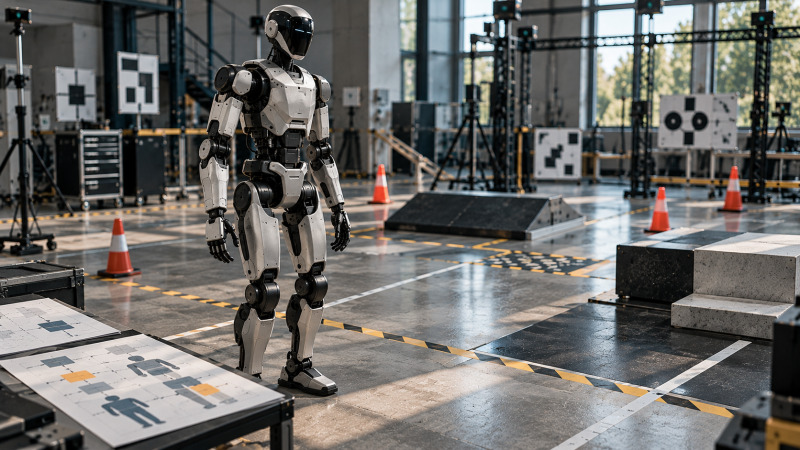
La capacidad física y la toma de decisiones segura son retos distintos.
La fuerza no es inteligencia: el verdadero reto es decidir cuándo intervenir
El vídeo destaca movimientos espectaculares porque son fáciles de comprender y compartir. No obstante, la parte más difícil de un robot guardaespaldas no sería dar un salto ni levantar un objeto. Sería distinguir entre una amenaza real, una discusión, una broma, una persona desorientada o alguien que intenta ayudar. El contexto humano es ambiguo y cambia en segundos.
Imaginemos un lugar concurrido. Una persona corre hacia otra porque se ha producido una emergencia; un robot que solo detecta velocidad y proximidad podría interpretar el movimiento como una agresión. También podría confundir un gesto defensivo con una amenaza, o intervenir contra la persona equivocada. Incluso una decisión inicialmente razonable podría convertirse en peligrosa si hay niños, personas mayores, obstáculos o gente que no puede apartarse con rapidez.
En sistemas físicos, el margen para corregir una decisión es limitado. Un robot que se desplaza con rapidez necesita percibir el entorno, calcular distancias, estimar consecuencias y coordinar sus movimientos con suficiente fiabilidad. A eso se suman factores menos vistosos: iluminación deficiente, superficies resbaladizas, objetos inesperados, pérdida de comunicación, batería baja, sensores obstruidos o una actualización de software que modifica su comportamiento.
Por tanto, una demostración de potencia no responde a las preguntas que más importan para la seguridad pública: ¿con qué frecuencia se equivoca el sistema?, ¿cómo se comporta ante situaciones que no ha visto?, ¿qué hace cuando no está seguro?, ¿puede detenerse antes de causar daño?, ¿quién puede anular una intervención? Sin pruebas verificables sobre estos puntos, no es razonable asumir que un robot capaz de realizar maniobras impresionantes también es capaz de proteger de manera fiable.
¿Y si el robot interpreta una situación de forma equivocada?
El riesgo ético central es que un sistema de protección convierta una sospecha en una acción física. Un humano puede equivocarse al juzgar una escena, pero también puede explicar su decisión, reconocer una duda o cambiar de opinión. Un robot puede incorporar mecanismos equivalentes de supervisión, aunque deben diseñarse y probarse expresamente; no aparecen de forma automática por añadir inteligencia artificial.
La proximidad es un buen ejemplo. Estar cerca de alguien no demuestra una intención dañina. Si un dispositivo responde automáticamente a una distancia fija, sin tener en cuenta el contexto ni la incertidumbre, puede transformar un indicador sencillo en una decisión desproporcionada. La seguridad debería favorecer la prevención, la alerta y la solicitud de ayuda antes que una intervención física innecesaria.
También hay que considerar los falsos positivos y los falsos negativos. Un falso positivo ocurre cuando el sistema identifica peligro donde no lo hay; un falso negativo, cuando no reconoce un riesgo real. En un sistema que puede mover objetos pesados o desplazar a una persona, ambos errores importan. El primero puede convertir a una persona inocente en objetivo de una intervención; el segundo puede crear una falsa sensación de protección.
Además, la fuerza no es una medida de eficacia. Un guardaespaldas humano puede evaluar el contexto, comunicarse, pedir apoyo y asumir responsabilidad profesional. Un robot solo podrá realizar esas tareas en la medida en que hayan sido definidas, integradas y validadas. Presentarlo como un sustituto directo de una persona sin evidencias suficientes confunde una posibilidad tecnológica con una capacidad ya demostrada.
Quién responde cuando una máquina causa daño
La responsabilidad no puede desaparecer detrás de una caja metálica. Si un robot lesiona a alguien, habrá que determinar qué ocurrió: si existía un defecto de diseño, si el sistema se utilizó fuera de sus límites, si la persona responsable ignoró una alerta, si una actualización alteró el comportamiento o si faltaron medidas de seguridad en el lugar donde se desplegó. Según el caso, pueden intervenir fabricantes, integradores, operadores y organizaciones usuarias.
Para que esa investigación sea posible, los sistemas deberían conservar registros suficientes sobre su estado, las órdenes recibidas, las alertas y las intervenciones humanas, respetando al mismo tiempo la privacidad. También hace falta documentar las versiones de software, las condiciones de prueba y las limitaciones conocidas. Si solo se dispone de un vídeo promocional, será difícil evaluar de manera independiente qué hizo el robot y por qué.
La transparencia debe existir antes del incidente, no después. Las personas que conviven con un robot de seguridad deberían saber qué tareas realiza, qué datos recoge, qué nivel de autonomía tiene y quién puede detenerlo. Las organizaciones que lo desplieguen deben definir responsabilidades claras, formación para los operadores y procedimientos de respuesta ante fallos. No basta con una advertencia genérica de «utilizar con seguridad».
Hay además una cuestión de proporcionalidad: ¿es necesario que el sistema tenga tanta fuerza para cumplir su función? En muchos escenarios, detectar un problema, avisar a un profesional o facilitar una evacuación podría ser suficiente. Diseñar para la capacidad máxima sin demostrar que hace falta puede aumentar los riesgos sin aportar una mejora equivalente para las personas.
Supervisión, pruebas independientes y responsabilidad deben preceder al despliegue.
Qué dicen las normas y la regulación sobre supervisión y seguridad
La seguridad robótica no parte de cero, aunque las normas aplicables dependen del tipo de máquina y del uso previsto. La norma internacional ISO 10218-1:2025 establece requisitos de seguridad para robots industriales, mientras que ISO 10218-2:2025 aborda la integración y el funcionamiento de aplicaciones y células robóticas industriales. Es importante no extrapolarlas sin más: el propio alcance de estas normas excluye, entre otros casos, ciertos robots de servicio accesibles al público. Un humanoide concebido como guardaespaldas no queda automáticamente certificado por cumplir una norma industrial.
En el ámbito de la inteligencia artificial, el Reglamento europeo de IA establece requisitos de supervisión humana para los sistemas clasificados como de alto riesgo. El artículo 14 indica que deben diseñarse para que las personas puedan supervisarlos de forma efectiva durante su uso, con medidas proporcionales al riesgo, al nivel de autonomía y al contexto. El marco también contempla que quienes supervisan tengan capacidad para comprender las limitaciones del sistema e intervenir cuando sea necesario. La clasificación concreta de un producto depende de su finalidad y del marco jurídico aplicable; no debe darse por hecho que cualquier robot humanoide entra automáticamente en la misma categoría.
La idea fundamental es sencilla: supervisar no significa que haya una persona mirando una pantalla sin capacidad real de actuar. La persona responsable debe disponer de información comprensible, formación, autoridad y medios para detener o limitar el sistema. Si una máquina puede actuar físicamente en una emergencia, el diseño tiene que prever qué ocurre cuando la comunicación falla, cuando el sistema detecta señales contradictorias o cuando no puede evaluar con confianza lo que está sucediendo.
La regulación tampoco sustituye las pruebas. Es una cuestión relacionada con la seguridad en la integración de robots, donde la evaluación del entorno y de las tareas resulta tan importante como la máquina. Un fabricante debería demostrar el comportamiento del robot en escenarios variados, documentar los límites conocidos y evaluar los usos indebidos razonablemente previsibles. Las pruebas deberían incluir no solo situaciones ideales, sino también errores de percepción, fallos de componentes, presencia de personas vulnerables y circunstancias en las que la opción más segura sea no intervenir.
Una lista de preguntas que deberíamos exigir antes de desplegarlo
Antes de permitir que un robot con capacidad de intervención física trabaje en espacios públicos o privados, convendría pedir respuestas verificables a varias preguntas. No son detalles secundarios: determinan si la tecnología aporta protección o añade una nueva fuente de riesgo.
- Autonomía demostrada: ¿qué tareas realiza por sí mismo y cuáles requieren control remoto, supervisión o una secuencia preparada?
- Pruebas independientes: ¿quién ha evaluado sus capacidades y riesgos, en qué entornos y con qué criterios medibles?
- Límites físicos: ¿qué mecanismos reducen la fuerza y la velocidad cuando hay personas cerca, y cómo se comprueba que funcionan?
- Parada segura: ¿puede una persona autorizada detenerlo con rapidez? ¿Qué sucede si falla la conexión o el sistema detecta una anomalía?
- Privacidad: ¿qué imágenes, sonidos o datos ambientales recoge, durante cuánto tiempo los conserva y quién puede consultarlos?
- Responsabilidad: ¿quién responde ante una lesión o una decisión errónea, y qué registros permiten investigar el incidente?
- Uso proporcional: ¿se ha demostrado que una intervención física es necesaria o podría resolverse la tarea mediante una alerta, comunicación o apoyo humano?
Estas preguntas deberían formar parte de cualquier evaluación de compra o despliegue. También conviene distinguir entre una demostración de laboratorio, un piloto supervisado y un producto que ha acreditado su seguridad para un uso concreto. Cada etapa exige pruebas diferentes y ninguna puede darse por superada por la popularidad de un vídeo.
El dilema ético: ¿queremos un protector o una máquina que imponga obediencia?
La palabra «guardián» transmite confianza. Sin embargo, una máquina que protege puede terminar ejerciendo control sobre quienes la rodean si sus criterios de intervención son opacos. ¿Quién define qué conducta se considera peligrosa? ¿Qué margen tiene el robot para decidir? ¿Puede una persona cuestionar la decisión o pedir que se detenga? ¿Qué ocurre si el dueño lo utiliza para intimidar a alguien o vigilar a otras personas?
El diseño ético empieza por delimitar la finalidad. Un sistema pensado para avisar de una emergencia no debería adquirir automáticamente facultades para perseguir, bloquear o tocar a una persona. Cada capacidad adicional aumenta la complejidad de las pruebas, la responsabilidad y las consecuencias de un fallo. La regla prudente es conceder solo la autonomía imprescindible para cumplir la tarea y mantener mecanismos claros de supervisión.
Otro aspecto es la desigualdad. Si estos dispositivos llegan a ofrecerse como servicios privados de seguridad, podrían surgir diferencias entre quienes pueden pagarlos y quienes comparten el mismo espacio público. También existe el riesgo de normalizar la vigilancia constante o de trasladar decisiones delicadas a empresas privadas sin suficiente rendición de cuentas. No son consecuencias inevitables, pero sí cuestiones que deberían debatirse antes de una adopción masiva.
La ética no consiste en prohibir cualquier innovación por miedo. Algo parecido ocurre con los agentes de IA y sus límites de actuación: la autonomía debe corresponderse con permisos, supervisión y mecanismos de control. Consiste en exigir que las ventajas sean reales, que los riesgos se midan y que las personas afectadas tengan derechos y vías de reclamación. Un robot puede ayudar en tareas peligrosas, pero su valor debería medirse por los daños que evita y la confianza que merece, no por la espectacularidad de sus movimientos.
De la demostración viral al mundo real: qué falta por comprobar
En el momento de redactar este artículo, el H2-X debe tratarse como una presentación promocional de capacidades, no como una prueba concluyente de que existe un guardaespaldas autónomo listo para uso cotidiano. Las informaciones disponibles no detallan de forma suficiente su arquitectura de control, el alcance de la autonomía, las pruebas de seguridad independientes, las condiciones de venta ni un protocolo público de intervención.
Esta cautela no resta valor a los avances en equilibrio, locomoción y manipulación. Sí evita confundir tres cosas distintas: que una máquina pueda ejecutar un movimiento; que pueda repetirlo con fiabilidad en condiciones controladas; y que sepa cuándo es seguro realizarlo junto a personas en una situación cambiante. La tercera es mucho más difícil que la primera.
El mismo criterio sirve para cualquier robot futuro. En el artículo sobre robots humanoides en fábricas ya abordamos la distancia entre prototipo y trabajo real. Antes de desplegarlo, deberían existir pruebas repetibles, límites de operación comprensibles, mecanismos de parada, evaluación de riesgos y una asignación clara de responsabilidades. También es necesario comprobar cómo envejece el sistema, qué ocurre tras una reparación o actualización y cómo se gestionan los datos recogidos durante su funcionamiento.
Conclusión: el verdadero debate no es si llegará Terminator
El robot guardaespaldas de Unitree ha llamado la atención porque combina un cuerpo humanoide con fuerza y movimientos propios de una película de acción. La demostración abre posibilidades para tareas de asistencia y rescate, pero todavía deja sin responder preguntas esenciales sobre autonomía, seguridad y disponibilidad comercial. No hay base suficiente para afirmar que el H2-X actúe por iniciativa propia ante cualquier persona que se acerque demasiado.
La lección de Terminator no es que las máquinas estén destinadas a volverse contra nosotros. Es que no deberíamos entregar capacidad de decisión y fuerza física a un sistema sin entender sus límites ni poder intervenir cuando algo va mal. La tecnología no necesita tener intenciones para causar daño: necesita controles adecuados, pruebas rigurosas y personas responsables.
Y aquí queda la pregunta para debatir: ¿te sentirías más seguro con un robot capaz de intervenir físicamente para protegerte, o preferirías que se limitara a detectar el peligro y avisar a una persona? La respuesta dice mucho sobre el tipo de tecnología que queremos construir y sobre cuánto control estamos dispuestos a delegar.
En proyectos digitales y tecnológicos, la confianza no se consigue con una demostración espectacular, sino explicando qué hace un sistema, qué no puede hacer y cómo se protege a las personas cuando falla. Esa debería ser también la medida con la que evaluemos la próxima generación de robots.
Preguntas frecuentes sobre el robot guardaespaldas H2-X
¿El H2-X es un Terminator real?
No. Es un robot humanoide presentado en un vídeo promocional de Unitree Robotics. La comparación con Terminator es una referencia cultural útil para hablar de fuerza y control, pero no demuestra que el robot tenga voluntad propia ni que pueda actuar de forma autónoma en situaciones reales.
¿Está confirmado que detecta una amenaza a menos de dos metros y actúa automáticamente?
No hemos encontrado una especificación oficial pública que permita confirmar esa regla como una función autónoma del H2-X. Las escenas difundidas no bastan para establecer cómo interpreta una amenaza ni qué grado de control humano interviene.
¿Puede levantar un coche?
El vídeo promocional muestra al robot levantando la parte delantera de un vehículo en una escena preparada para simular un rescate. Sin datos técnicos y pruebas independientes, no conviene generalizar ese resultado a cualquier coche, superficie o situación de emergencia.
¿Se puede comprar ya como guardaespaldas personal?
En la información disponible al cierre de este artículo no se había confirmado públicamente un precio ni una fecha de comercialización del H2-X. Tampoco se ha demostrado que esté listo para sustituir a un profesional de seguridad.
¿Qué debería exigirse antes de utilizar un robot de este tipo?
Pruebas independientes, límites de fuerza y velocidad, supervisión humana efectiva, una parada segura, protección de datos, registros para investigar incidentes y responsabilidades claras. Además, debería demostrarse que la intervención física es necesaria y proporcional a la tarea.