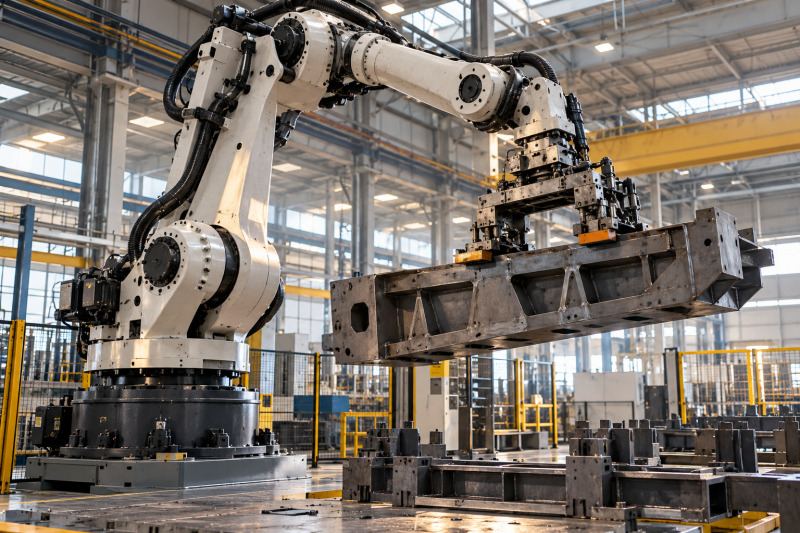
Un brazo robótico capaz de levantar un vehículo entero llama la atención en una feria industrial. Pero la noticia importante no termina en la imagen de la carga suspendida: empieza cuando hay que repetir el movimiento cientos o miles de veces, mantener la precisión, convivir con otros equipos y hacerlo con unos costes asumibles. Ese es el reto que plantea el robot industrial de gran tonelaje presentado por Shanghai Chaifu Robot en la Feria Internacional de la Industria de China (CIIF), celebrada en Shanghái del 12 al 16 de octubre de 2026.
El modelo identificado en la cobertura del evento como CR5000-3700 declara una carga útil nominal de 5.000,36 kilogramos y un alcance de 3.700 milímetros. El dato de carga no es solo una cifra promocional: el récord figura en el registro de Guinness World Records, verificado en Shanghái el 23 de abril de 2026. Aun así, una capacidad máxima certificada no demuestra por sí sola que una máquina pueda ejecutar cualquier tarea de producción con esa carga, en cualquier trayectoria y durante turnos prolongados.
La pregunta útil para fabricantes e integradores no es únicamente cuánto peso puede mover el robot, sino qué puede hacer con él, con qué repetibilidad, bajo qué condiciones y con qué coste total. Para valorar el avance conviene separar tres planos: el récord medido, las especificaciones que comunica el fabricante y el rendimiento que todavía debe demostrarse en aplicaciones industriales concretas.
Qué robot se ha presentado en Shanghái
La CIIF, según su web oficial, es una feria industrial que reúne áreas como automatización, robótica, maquinaria, energía, materiales y fabricación inteligente. La organización sitúa la edición de 2026 entre el 12 y el 16 de octubre en el National Exhibition and Convention Center de Shanghái. En ese contexto, Chaifu mostró su propuesta de robot industrial pesado y una demostración de elevación de un vehículo completo, según la información publicada por TechNode.
Guinness World Records atribuye a la empresa Shanghai Chaifu Robot Co., Ltd. el registro de «robot industrial más fuerte», con una carga útil de 5.000,36 kg. La marca corresponde al robot CR5000-3700 y fue verificada el 23 de abril de 2026 en China. Por tanto, el récord no nació con la feria de octubre: la CIIF sirve como escaparate para enseñar la máquina y explicar su posible uso industrial, mientras que la fecha de verificación del récord es anterior.
La web corporativa de Chaifu presenta una gama de robots pesados y de alta carga, con modelos como el SF5000-C3700 en su catálogo. La denominación CR5000-3700 aparece en el registro de Guinness y en la cobertura periodística del debut. Como los nombres comerciales y las referencias pueden variar entre páginas, conviene conservar la denominación de cada fuente y no asumir que dos códigos parecidos son intercambiables sin una ficha técnica que lo confirme.
El alcance anunciado de 3,7 metros importa tanto como el peso. La carga útil indica cuánto peso puede manipular el robot bajo las condiciones especificadas; el alcance describe la distancia máxima a la que puede llegar su brazo. Ninguno de los dos valores, por separado, explica todo el espacio de trabajo, las orientaciones disponibles, la velocidad permitida o la precisión que se mantiene con una carga concreta.
Qué significa realmente una carga útil de cinco toneladas
En robótica industrial, la carga útil es el peso que el robot puede transportar o manipular dentro de los límites definidos por el fabricante. No debe confundirse con el peso del propio brazo, la capacidad de una grúa ni el peso máximo de una pieza que pueda levantarse de cualquier manera. También hay que considerar la herramienta instalada en el extremo del robot, las mordazas, los adaptadores y cualquier elemento que el sistema tenga que mover junto con la pieza.
En un caso real, el conjunto manipulado puede incluir una pieza metálica y una pinza de varios cientos de kilos. Ese peso combinado, además de la posición del centro de gravedad y la dinámica del movimiento, afecta a los esfuerzos que soportan los ejes y la estructura. La capacidad nominal debe leerse dentro de las condiciones y restricciones que establezca la documentación técnica, no como una garantía universal para cualquier movimiento.
La demostración de levantar un coche es visualmente comprensible, pero no permite deducir por sí sola la velocidad, la precisión, el consumo energético ni la duración del ciclo. La crónica de TechNode sobre la presentación también subraya que el valor industrial depende de las condiciones reales de operación. Una operación lenta, con una trayectoria sencilla y una carga bien equilibrada, no equivale a una maniobra repetida que deba encajar con otras estaciones de una línea de producción. Tampoco informa sobre las condiciones de seguridad, el margen de carga o la vida útil de los componentes.
Esta distinción no resta valor al récord. Al contrario: ayuda a entender qué se ha logrado y qué preguntas técnicas siguen abiertas. La capacidad de mover una masa extraordinaria amplía el rango de tareas que se pueden estudiar, pero el éxito comercial dependerá de convertir esa capacidad en un proceso controlado, estable y económicamente útil.
La utilidad depende de cómo se integra el robot en el proceso de fabricación.
Por qué un robot de gran tonelaje puede ser útil
Hay operaciones industriales en las que las piezas son demasiado pesadas, voluminosas o difíciles de orientar para recurrir a un brazo convencional. En esos entornos, la manipulación suele depender de grúas, polipastos, utillajes específicos, transportadores o soluciones diseñadas para una sola tarea. Un robot pesado puede aportar flexibilidad si es capaz de mover la pieza entre varias posiciones programadas y adaptarse a cambios de proceso sin reconstruir toda la instalación.
Fabricación de maquinaria y grandes componentes
Las carcasas, bastidores, estructuras soldadas y componentes de grandes dimensiones requieren operaciones de traslado y posicionamiento antes de mecanizar, soldar, inspeccionar o montar. Un robot con gran carga útil podría colocar una pieza con la orientación adecuada para que otra máquina acceda a ella, siempre que el conjunto de pinza, pieza y soporte esté diseñado para esa operación. La ventaja potencial es reducir manipulaciones intermedias y mejorar la continuidad del proceso.
Ferrocarril, energía y equipos pesados
Los sectores ferroviario, energético y de fabricación de equipos de gran tamaño manejan piezas con masas elevadas y requisitos de trazabilidad. La automatización puede ayudar a repetir movimientos y reducir la exposición directa de las personas a cargas suspendidas o zonas de riesgo. Sin embargo, cada aplicación necesita ingeniería específica: no basta con instalar el brazo más potente, porque el suelo, la cimentación, los anclajes, las herramientas y las protecciones forman parte de la solución.
Automoción y nuevas tecnologías energéticas
La automoción ya utiliza robots en soldadura, pintura, manipulación y montaje. Un modelo de gran carga no sustituye automáticamente a los robots habituales de una línea, que suelen optimizarse para ciclos rápidos y tareas concretas. Puede tener sentido en procesos con subconjuntos voluminosos, moldes, estructuras o piezas pesadas relacionadas con la fabricación de vehículos y equipos energéticos. La decisión depende del proceso, no del récord aislado.
En todos estos casos, el robot debe integrarse en una célula de trabajo que incluya herramientas, sensores, controladores, resguardos y coordinación con el resto de la planta. La máquina es un componente del sistema; la productividad real pertenece al conjunto. El enfoque es parecido al que explicamos en nuestra guía sobre robots colaborativos en pymes: seguridad, integración y rentabilidad, aunque aquí las masas y las consecuencias de un error exigen soluciones de ingeniería distintas.
La ingeniería que hay detrás de levantar tanto peso
Cuando aumenta la carga útil, crecen las exigencias mecánicas. Los brazos, las articulaciones y la base deben soportar esfuerzos elevados sin deformarse más allá de los límites compatibles con la tarea. La rigidez estructural resulta especialmente importante cuando el robot no solo levanta, sino que también debe posicionar una pieza con precisión. Una estructura más robusta puede ayudar, pero también añade masa y condiciona la dinámica del movimiento.
Otro elemento decisivo es la transmisión. Los reductores convierten la velocidad de giro del motor en movimiento más lento y mayor par en las articulaciones. En robots de gran carga, estos componentes deben soportar esfuerzos importantes y mantener un comportamiento consistente a lo largo del tiempo. Holguras, desgaste, temperatura, lubricación y mantenimiento pueden influir en la precisión y la disponibilidad de la máquina.
Chaifu afirma que desarrolla componentes esenciales de sus sistemas, incluidos reductores, servomotores y controladores. El desarrollo interno puede facilitar la integración entre mecánica, accionamiento y control, y reducir la dependencia de determinados proveedores. No garantiza, sin embargo, una ventaja automática: el rendimiento debe medirse, la producción debe mantener una calidad constante y el cliente necesita disponibilidad de repuestos y servicio técnico.
El control de movimiento también tiene que gestionar aceleraciones, frenadas, vibraciones y la distribución de esfuerzos. Un robot puede ser capaz de sostener una carga en una posición estática y, sin embargo, necesitar límites más estrictos al desplazarla a velocidad elevada o al cambiar de orientación. Por eso las curvas de carga y alcance, los límites de velocidad y las condiciones de montaje de la ficha técnica son tan importantes como la cifra principal.
La diferencia entre una demostración y una fábrica
Las ferias permiten observar una máquina en funcionamiento, pero las demostraciones suelen representar una selección de condiciones. Para valorar una implantación hay que saber si el equipo puede trabajar durante un turno completo, repetir la tarea sin desviaciones inaceptables y recuperarse de incidencias sin detener toda la línea durante demasiado tiempo. Esas cuestiones no se resuelven con un vídeo ni con una única elevación espectacular.
La primera métrica que conviene solicitar es la repetibilidad en las condiciones de trabajo previstas. La precisión absoluta y la repetibilidad no son idénticas: una máquina puede repetir un movimiento con consistencia y, aun así, necesitar calibración para alcanzar la posición nominal exacta. En piezas grandes, la deformación de la pieza, la flexibilidad de la herramienta y las tolerancias de los útiles también afectan al resultado final.
La segunda es el tiempo de ciclo. Debe medirse en una tarea representativa, con la carga real, la trayectoria necesaria y las operaciones de agarre y liberación incluidas. Acelerar el brazo no siempre aumenta la productividad si la estación siguiente no puede absorber las piezas, si se requieren comprobaciones adicionales o si el sistema necesita pausas para evitar sobrecalentamiento.
La tercera es la disponibilidad: qué proporción del tiempo planificado el sistema está preparado para producir. Una avería de un reductor, un sensor o una pinza puede parar una operación crítica. Por ello deben conocerse los intervalos de mantenimiento, el tiempo de reparación, la existencia de repuestos y la capacidad del proveedor para dar soporte en la ubicación donde se instalará el robot.
Por último, hay que evaluar la calidad del proceso y la seguridad. El robot debe trabajar dentro de una célula diseñada para la tarea, con evaluación de riesgos, dispositivos de protección y procedimientos de intervención. Una carga de varias toneladas aumenta las consecuencias potenciales de una pérdida de control o de una sujeción defectuosa. La seguridad no se puede deducir de la capacidad nominal ni dejar para el final del proyecto.
La precisión, la disponibilidad y la seguridad deben comprobarse en condiciones de trabajo reales.
Cómo comprobar si el récord tiene valor económico
Para una empresa que estudia comprar un robot de gran carga, el punto de partida debería ser una tarea concreta y medible. ¿Qué operación genera actualmente más manipulaciones, esperas o exposición a riesgos? ¿Cuántas piezas se procesan por turno? ¿Qué tolerancias debe cumplir la posición final? ¿Qué otras máquinas participan en el ciclo? Sin esas respuestas, comparar robots solo por kilogramos de carga útil puede llevar a una elección inadecuada.
Calcular el coste total, no solo el precio del brazo
El presupuesto de una célula incluye el robot, las herramientas de agarre, la cimentación, las protecciones, los sensores, la programación, la integración, la validación, la formación y el mantenimiento. Puede ser necesario reforzar el suelo o modificar la distribución de la planta. También deben estimarse el consumo energético, los repuestos y el coste de las paradas. Un equipo más caro puede resultar rentable si mejora la disponibilidad y reduce operaciones manuales; uno más barato puede salir caro si exige adaptaciones constantes.
Probar con piezas y ciclos representativos
Antes de una compra a gran escala, es razonable pedir una prueba de concepto con una pieza real o un modelo que reproduzca su masa, dimensiones y centro de gravedad. La prueba debe documentar el tiempo de ciclo, las posiciones alcanzadas, la repetibilidad, las incidencias y las condiciones de operación. Si el proveedor solo puede mostrar una carga estática o una demostración muy controlada, el cliente debería pedir más evidencias antes de extrapolar resultados.
Definir indicadores de aceptación
El proyecto necesita criterios acordados antes de la puesta en marcha: producción por hora, tasa de rechazo, disponibilidad, tiempos de recuperación, mantenimiento previsto y requisitos de seguridad. De este modo, la aceptación no depende de una impresión subjetiva de que el robot «parece funcionar». Los resultados deben compararse con la situación anterior y con los objetivos que justificaron la inversión.
Un cálculo de retorno de inversión también debe incluir el coste de integración y el periodo de adaptación. Los primeros meses pueden exigir ajustes de programación, formación y rediseño de útiles. Prometer ahorros sin incorporar estos costes distorsiona la evaluación y puede generar expectativas que la máquina no está diseñada para cumplir.
Qué podemos afirmar y qué falta por saber
Hay tres hechos bien delimitados. Primero, Guinness World Records registra una carga útil de 5.000,36 kg para el robot CR5000-3700 de Shanghai Chaifu Robot Co., Ltd., verificada el 23 de abril de 2026. Segundo, el fabricante dispone de una gama de robots industriales pesados y presenta el desarrollo de componentes propios como parte de su propuesta tecnológica. Tercero, la CIIF de Shanghái se celebra del 12 al 16 de octubre de 2026 y sirve como escaparate de tecnologías de fabricación y automatización.
Lo que no se puede concluir solo con esas fuentes es que el robot ya esté desplegado de forma generalizada en líneas de producción, que supere a todos sus competidores en coste total o que mantenga una determinada precisión a plena carga durante años. Tampoco se dispone en la cobertura del debut de una evaluación independiente y prolongada de disponibilidad, consumo, mantenimiento o productividad. Esas lagunas no significan que el producto falle; significan que aún hacen falta datos para juzgarlo con rigor.
La definición de robot industrial utilizada por la Federación Internacional de Robótica, basada en la norma ISO 8373:2021, describe un manipulador multipropósito, reprogramable y controlado automáticamente, programable en tres o más ejes y destinado a aplicaciones de automatización industrial. Esa definición ayuda a situar el CR5000-3700: no es simplemente un aparato que levanta peso, sino un equipo que debe ejecutar movimientos programados dentro de un proceso industrial.
Para evaluar su valor en el mercado, los datos que convendría seguir son la publicación de fichas técnicas completas, la confirmación de instalaciones reales, los casos de clientes con métricas comparables y los resultados de operación continuada. También importará conocer las condiciones de servicio, la disponibilidad de componentes y la compatibilidad con los sistemas de automatización que ya utilizan las fábricas.
Conclusión: cinco toneladas son un punto de partida
El robot de Chaifu destaca por una cifra extraordinaria: una carga útil registrada de 5.000,36 kg. Es un avance relevante en el segmento de la robótica industrial pesada y muestra hasta dónde puede llegar la ingeniería de manipulación de grandes cargas. Pero el récord describe una capacidad, no el resultado completo de una instalación industrial.
La prueba decisiva será su comportamiento en condiciones reales: si repite movimientos con la precisión requerida, mantiene ciclos competitivos, reduce riesgos, puede repararse sin demoras excesivas y ofrece un coste total razonable. Esos indicadores son menos llamativos que levantar un vehículo ante el público, pero son los que determinan si una tecnología se convierte en una herramienta productiva.
Para las empresas que estudian automatizar operaciones pesadas, la lección es sencilla: empezar por el problema de fabricación, exigir pruebas representativas y comparar el sistema completo, no solo el brazo ni su cifra de carga. En tecnología industrial, la demostración abre la puerta; la fiabilidad diaria es la que justifica la inversión.
En Joan Alonso Design seguimos estos avances con una mirada práctica: comprender qué hace realmente una tecnología, cómo se comunica y qué evidencias necesita para pasar de la novedad a una solución útil. Ese mismo criterio sirve para valorar una web profesional o cualquier proyecto digital: especificaciones claras, pruebas y una experiencia que responda a necesidades reales.
Preguntas frecuentes sobre el robot de cinco toneladas
¿Cuál es la capacidad de carga del CR5000-3700?
Guinness World Records registra una carga útil de 5.000,36 kg para el CR5000-3700 de Shanghai Chaifu Robot Co., Ltd. La cifra debe interpretarse dentro de las condiciones técnicas definidas para el robot.
¿El robot se presentó por primera vez en la CIIF de 2026?
La cobertura de TechNode describe su exhibición en la CIIF de Shanghái en octubre de 2026. Sin embargo, Guinness sitúa la verificación del récord el 23 de abril de 2026, por lo que la feria no debe confundirse con la fecha de certificación de la capacidad.
¿Puede sustituir a una grúa?
No de forma general. Una grúa y un robot industrial están diseñados para funciones distintas. Un brazo robótico puede manipular y posicionar piezas mediante trayectorias programadas, pero su instalación requiere herramientas, espacio de trabajo, controles y medidas de seguridad específicos.
¿Ya está demostrada su rentabilidad industrial?
La capacidad de carga y la demostración pública no bastan para demostrar rentabilidad. Harían falta datos de operación continuada, tiempos de ciclo, mantenimiento, disponibilidad, calidad y coste total en aplicaciones concretas.